C1616 코드 완전 정복: CAN 통신 송수신 에러 메커니즘과 4단계 현장 고장 진단법
지금 보고 있는 영상

C1616 코드 완전 정복: CAN 통신 송수신 에러 메커니즘과 4단계 현장 고장 진단법
조회수 106
영상 설명 · 눌러서 펼치기
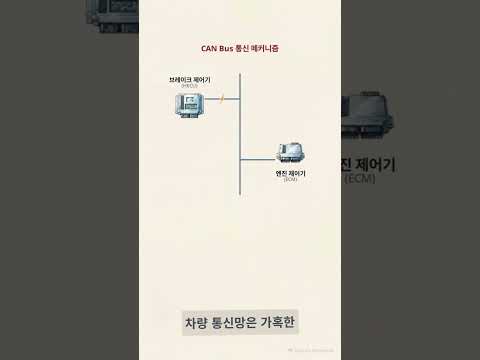
현대·기아 차량 정비 현장에서 자주 발생하는 C1616 (CAN Bus Off - HECU) 고장 코드는 단순한 통신 수신 오류가 아닌, HECU가 송신자(Transmitter)로서 통신 시도 중 에러 카운터(TEC)가 255를 초과하여 스스로 통신망에서 자발적 격리(Bus Off)한 상태입니다
.
본 영상에서는 ISO 11898 규격 기반의 CAN 통신 에러 메커니즘(Bit/ACK Error), 비대칭 에러 카운터 가중치(TEC +8 vs REC +1), 직관적인 회의실 대화 모델링, 그리고 현장에서 즉시 적용 가능한 4단계 논리적 고장 진단 프로세스를 명쾌하게 해설합니다
⏱️ 타임라인 (Timeline / Chapters)
00:00 서론: C1616 (CAN Bus Off) 코드 발생과 HECU 페일 세이프(Fail-Safe) 진입
01:20 : C1616은 송신측 문제인가, 수신측 문제인가? (Timeout C1611/C1612 비교)
03:10 CAN 데이터 프레임과 5가지 에러 감지 메커니즘 (Bit, ACK, Stuff, CRC, Form Error)
05:00 결함 격리(Fault Confinement): 왜 송신자(TEC)에게 더 가혹한 벌칙(+8점)을 내리는가?
.
본 영상에서는 ISO 11898 규격 기반의 CAN 통신 에러 메커니즘(Bit/ACK Error), 비대칭 에러 카운터 가중치(TEC +8 vs REC +1), 직관적인 회의실 대화 모델링, 그리고 현장에서 즉시 적용 가능한 4단계 논리적 고장 진단 프로세스를 명쾌하게 해설합니다
⏱️ 타임라인 (Timeline / Chapters)
00:00 서론: C1616 (CAN Bus Off) 코드 발생과 HECU 페일 세이프(Fail-Safe) 진입
01:20 : C1616은 송신측 문제인가, 수신측 문제인가? (Timeout C1611/C1612 비교)
03:10 CAN 데이터 프레임과 5가지 에러 감지 메커니즘 (Bit, ACK, Stuff, CRC, Form Error)
05:00 결함 격리(Fault Confinement): 왜 송신자(TEC)에게 더 가혹한 벌칙(+8점)을 내리는가?
김명환 자동차 연구소 다른 영상
C1616 CAN Bus Off, 부품 교체 전 꼭 보세요! HECU 고장인가 배선 문제인가 #hecu #automobile #고장수리
조회수 309

CAN 통신 마비부터 전원 평면 붕괴까지: HECU 내부 MOSFET 파괴 메커니즘 총정리
조회수 274

HEV/EV 고전압 DTC 완벽 해독! P0AA6 절연 파괴부터 메가옴 테스터·리사주 파형 실무 진단법
조회수 404

인버터 교체하기 전에 꼭 보세요! 하이브리드 고장 코드 P0A78, P0C17의 진실과 12V 전원 진단법
조회수 504

촉매만 바꾸면 100% 또 녹습니다! 현대 2.0 MPI P0420 & P006A 연쇄 고장 완벽 진단 가이드
조회수 243

쏘나타 2.0 MPI 출력 부족의 진짜 원인! P006A+P0420 동시 점등 시 4단계 정비 법
조회수 1,035

"브레이크가 푹 꺼지고 바람 소리가 나요" 하이브리드 차주·정비사 필수 시청 진단 가이드
조회수 2,179

HEV 통합형 지능형 브레이크(IBAU/IEB) 소음 원인 분석 및 스캐너 강제 공기 빼기(Air Bleeding) 표준 절차
조회수 740