쇳덩어리 대신 코끼리 코를 적용한 로봇 팔
지금 보고 있는 영상
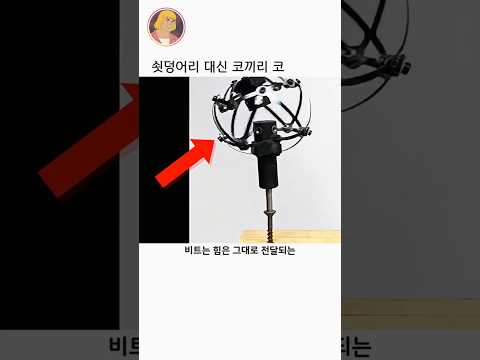
쇳덩어리 대신 코끼리 코를 적용한 로봇 팔
조회수 192,260
영상 설명 · 눌러서 펼치기
이 기술의 이름은 TRUNC
Torsionally Rigid = 비틀림에 단단한
UNiversal Coupling = 만능 관절이라는 뜻
참고로 코끼리 코를 영어로 하면 Trunk.
인간은 버틸 수 없을만큼 묵직해서 안전 펜스 안에 가둬둬야 했던 산업용 로봇팔.
이를 사람 바로 옆에서 일할 수 있도록 하기위해, 연구진은 뼈 없이도 강력한 힘을 쓰는 코끼리 코와 문어 다리의 근육 구조에 주목함.
기존의 연체 로봇은 부드러운 대신 힘을 쓰는 데에는 한계가 있었는데, 연구진은 톱니바퀴나 베어링 같은 복잡한 기계 부품을 빼고 특수 설계된 메타물질 탄성 격자 구조만으로 관절을 구성함.
사방으로 휘어지는 유연성은 유지하면서도, 회전력을 버티는 비틀림 강성은 휘어짐 대비 무려 52배나 끌어올렸는데, 꺾임이 45도를 넘지 않는다면 힘 전달에 있어 손실이 미미한 정도의 강성이라고 함.
산업현장을 넘어, 좁고 굽은 체내를 통과해 병변을 절제하는 최소침습 수술 도구와 협소 배관 탐사 장비로의 상용화 등이 점쳐지고 있음.
논문의 제목처럼 단단함과 부드러움의 가교가 되는 기술.
[참고 논문]
Bridging hard and soft: Mechanical metamaterials enable rigid torque transmission in soft robots (Science Robotics, 2025), 미국 노스이스턴 대학교 연구팀